
- Accueil
- guide d'achat
- simulateur sur ordinateur
simulateur sur ordinateur
Le simulateur sur ordinateur : guide technique
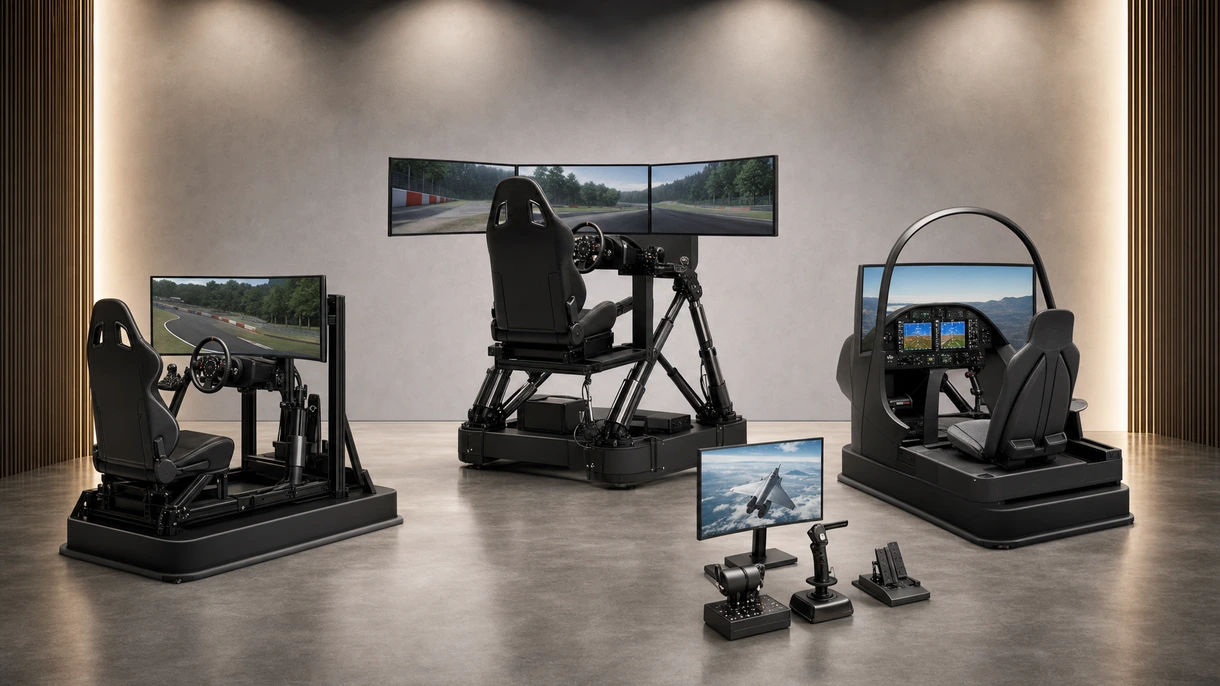
4 critères pour choisir votre simulateur sur ordinateur
Capacité de crédit de formation certifiée
Le système doit répondre aux normes FTD Niveau 4 de la FAA ou BITD de l'EASA pour permettre la comptabilisation des heures de formation officielle des pilotes.
Fidélité aérodynamique du moteur physique
Les modèles de vol nécessitent des fréquences d'échantillonnage élevées pour reproduire avec précision les caractéristiques de maniabilité spécifiques de l'aéronef lors des phases de vol critiques.
Précision des commandes de l'interface matérielle
Des capteurs haute résolution dans les commandes de vol sont essentiels pour minimiser les zones mortes mécaniques et garantir une cartographie précise des entrées du pilote.
Intégration d'architectures système ouvertes
Le logiciel doit supporter des protocoles standards tels que CIGI pour une intégration fluide avec l'avionique externe et les bases de données visuelles tierces.
Technologies disponibles et avantages
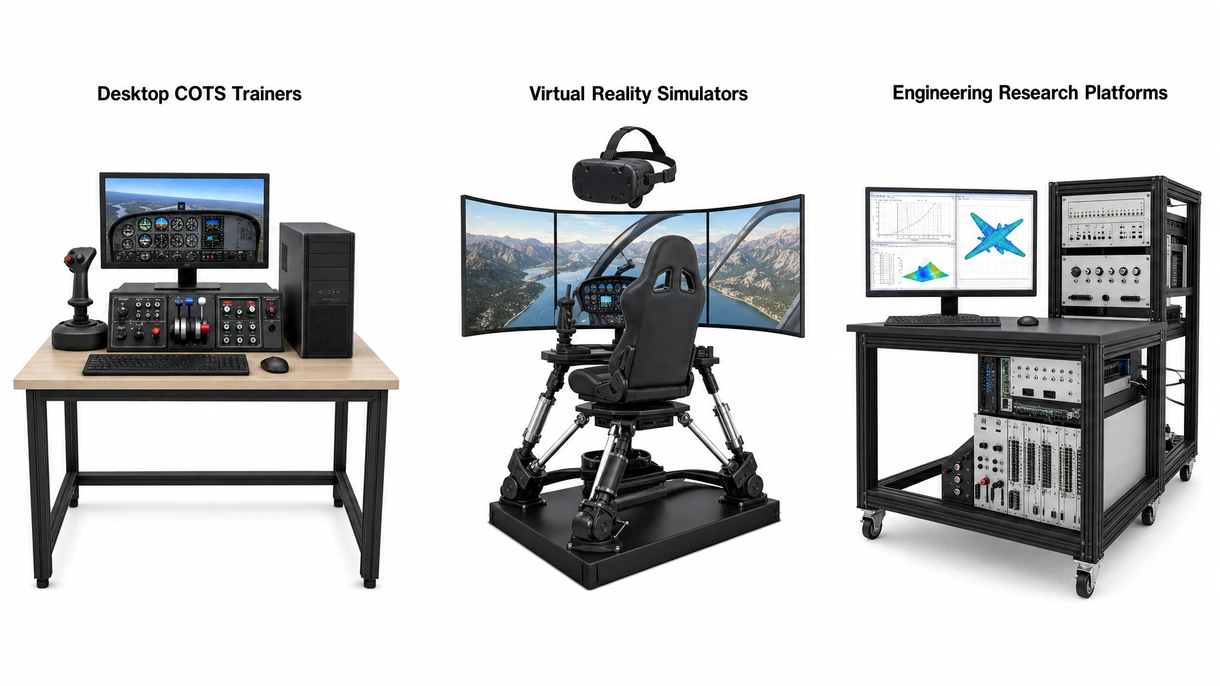
Entraîneurs de bureau de série (COTS)
Ces systèmes offrent une grande rentabilité et une modularité pour l'entraînement procédural. Cependant, ils manquent de fidélité tactile physique, nécessitant un compromis entre l'accessibilité financière et le développement de la mémoire musculaire.
Simulateurs de réalité virtuelle
La RV offre des visuels spatiaux immersifs et une empreinte au sol réduite. Les limites restent les risques de cinétose et le manque d'interaction physique dans le cockpit, privilégiant l'immersion spatiale au réalisme tactile.
Plateformes de recherche en ingénierie
Systèmes haute fidélité conçus pour la validation des commandes de vol et l'intégration des systèmes. Ils offrent une précision extrême mais impliquent une complexité et un coût élevés, privilégiant l'exactitude technique au débit de formation des pilotes.
6 conseils d'experts
Priorisez les systèmes dotés d'un matériel modulaire pour permettre un remplacement rapide des composants et des mises à niveau technologiques futures durant le cycle de vie.
Assurez-vous que le logiciel supporte les mises à jour des bases de données de navigation réelles afin de maintenir la pertinence de la formation par rapport aux configurations actuelles de l'espace aérien mondial.
Sélectionnez des simulateurs dotés de postes instructeurs (IOS) complets pour faciliter la surveillance en temps réel et la gestion de scénarios d'urgence avancés.
Évaluez le coût total de possession en incluant les frais de licence logicielle à long terme et les contrats de support pour la maintenance matérielle.
Investissez dans des systèmes visuels haute résolution pour améliorer l'orientation spatiale et l'identification visuelle lors des manœuvres critiques d'approche et d'atterrissage.
Vérifiez toujours la certification technique pour garantir la conformité aux normes de sécurité des bâtiments locales et la durabilité à long terme.
Innovations et tendances
Les plateformes transmettent désormais les données de vol vers des serveurs cloud pour un débriefing instantané des performances et un suivi prédictif des tendances de maintenance.
De nouveaux casques permettent aux pilotes de voir les commandes physiques du cockpit tout en étant immergés dans des environnements numériques, améliorant la précision du retour tactile.
Des algorithmes avancés simulent des communications de contrôle aérien réalistes, renforçant l'entraînement procédural pour les environnements aéroportuaires complexes et à haute densité.
L'intégration de données satellites mondiales offre une précision visuelle submétrique pour les environnements aéroportuaires, améliorant considérablement la reconnaissance par le pilote et la sécurité.
* Les prix s'entendent hors taxe, hors frais de livraison, hors droits de douane, et ne comprennent pas l'ensemble des coûts supplémentaires liés aux options d'installation ou de mise en service. Les prix sont donnés à titre indicatif et peuvent évoluer en fonction des pays, des cours des matières premières et des taux de change.
À propos d'AeroExpo
AeroExpo est une marketplace qui offre aux acteurs B2B une expérience complète, du sourcing produit à l’achat. AeroExpo est une entité de VirtualExpo Group.
Vous êtes acheteur ?
Vous êtes fournisseur ?
À propos de nous